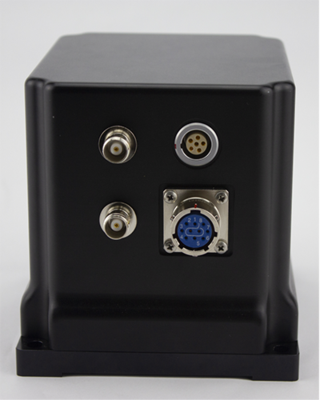
特点:
þ
超小体积,145 mm×121.5 mm ×125mm,轻量化3.1kg,低功率20W
þ 宽测量范围, ±1000 deg /s,高可靠性,长寿命
应用:
þ 战术导弹制导,天线系统的稳定
þ 姿态/方位基准系统,多波束姿态传感
þ 铁路轨检车,无人机、无人船导航与控制
þ 空间稳定平台,矿用掘进机、挖煤机智能导航及控制
参数:
| 参数名称 | 单位 | INS300A | INS300B | INS300C | INS300D |
工作性能 | GPS有效 4m基线 |
自寻北精度 | deg | ≤1.5*Secant Latitude | ≤2.5*Secant Latitude | ≤4.0*Secant Latitude | ≤5.0*Secant Latitude |
方位角精度 | deg | ≤0.05 | ≤0.05 | ≤0.05 | ≤0.05 |
姿态角精度 | deg | ≤0.03 | ≤0.05 | ≤0.05 | ≤0.08 |
速度精度 | m/s | ≤0.03 |
位置精度 | m | ≤2m/RTK 1cm |
GPS失效 |
方位角保持精度 | deg | ≤0.3,1h | ≤0.5,1h | ≤0.8,1h | ≤1.0,1h |
姿态角保持精度 | deg | ≤0.03,1h | ≤0.05,1h | ≤0.08,1h | ≤0.1,1h |
位置精度 | km | ≤8,0.5h | ≤10,0.5h | ≤12,0.5h | ≤15,0.5h |
≤0.05,5min | ≤0.06,5min | ≤0.07,5min | ≤0.08,5min |
系统测量范围 |
方位测量范围 | deg | ±180 |
姿态测量范围 | deg | ±90 |
1 性能参数 |
1.1 陀螺 |
1.1.1 | 测量范围 | deg/s | ±1000 | ±1000 | ±1000 | ±1000 |
1.1.2 | 偏置稳定性 | °/h | 0.3 | 0.5 | 0.8 | 1.0 |
1.1.3 | 偏置重复性 | °/h | 0.3 | 0.5 | 0.8 | 1.0 |
1.1.4 | 随机游走系数 | º/√h | ≤0.03 | ≤0.05 | ≤0.08 | ≤0.1 |
1.1.5 | 标度因数非线性 | ppm | ≤70 | ≤100 | ≤150 | ≤300 |
1.1.6 | 标度因数不对称性 | ppm | ≤70 | ≤100 | ≤150 | ≤300 |
1.1.7 | 标度因数重复性 | ppm | ≤70 | ≤100 | ≤150 | ≤300 |
1.2 加速度计 |
1.2.1 | 测量范围 | g | ±10 | ±10 | ±10 | ±10 |
1.2.2 | 偏置稳定性 | µg | 70 | 70 | 70 | 70 |
1.2.3 | 偏置重复性 | µg | 70 | 70 | 70 | 70 |
1.2.4 | 标度因数重复性 | ppm | ≤200 | ≤200 | ≤300 | ≤300 |
2 环境参数 |
2.1 | 工作温度 | ℃ | -40~+65 |
2.2 | 贮存温度 | ℃ | -45~+70 |
2.3 | 振动 | Hz, g2/Hz | 20~2000,0.06 |
2.4 | 冲击 | g, ms | 30,11 |
3 电气参数 |
3.1 | 输入电压 | Vdc | +9,+36 |
3.2 | 功率 | W | 20 |
3.3 | 数据输出格式 | / | RS-422 |
3.4 | 数据刷新率 | Hz | 100 |
4 物理参数 |
4.1 | 尺寸 | mm | ≤145×121.5×125 |
4.2 | 重量 | kg | 3.1 |
4.3 | 连接器 | / | Y11P-1210ZK10 |
优利威提供专业传感器解决方案,欢迎咨询010-86464186 / 51294688 获取详细资料,或关注微信公众号:优利威